Φανταστείτε ένα μικρό υποβρύχιο που τοποθετείται στο νερό, ξεκινά μόνο του και ακολουθεί μια προκαθορισμένη διαδρομή χωρίς να χρειάζεται κάποιος να κρατά χειριστήριο. Αυτό ακριβώς προσπάθησε να δημιουργήσει μια ομάδα κατασκευαστών, μετατρέποντας μια φιλόδοξη ιδέα σε πραγματική πειραματική συσκευή.
Η ομάδα CPSdrone σχεδίασε ένα αυτόνομο υποβρύχιο drone με στόχο να μπορεί να ταξιδεύει για έως και 12 ώρες. Το εντυπωσιακό δεν είναι μόνο η κατασκευή του, αλλά τα προβλήματα που χρειάστηκε να αντιμετωπίσει: από την απουσία GPS κάτω από το νερό μέχρι την αντίσταση των ρευμάτων και τη δυσκολία στον έλεγχο της πορείας.
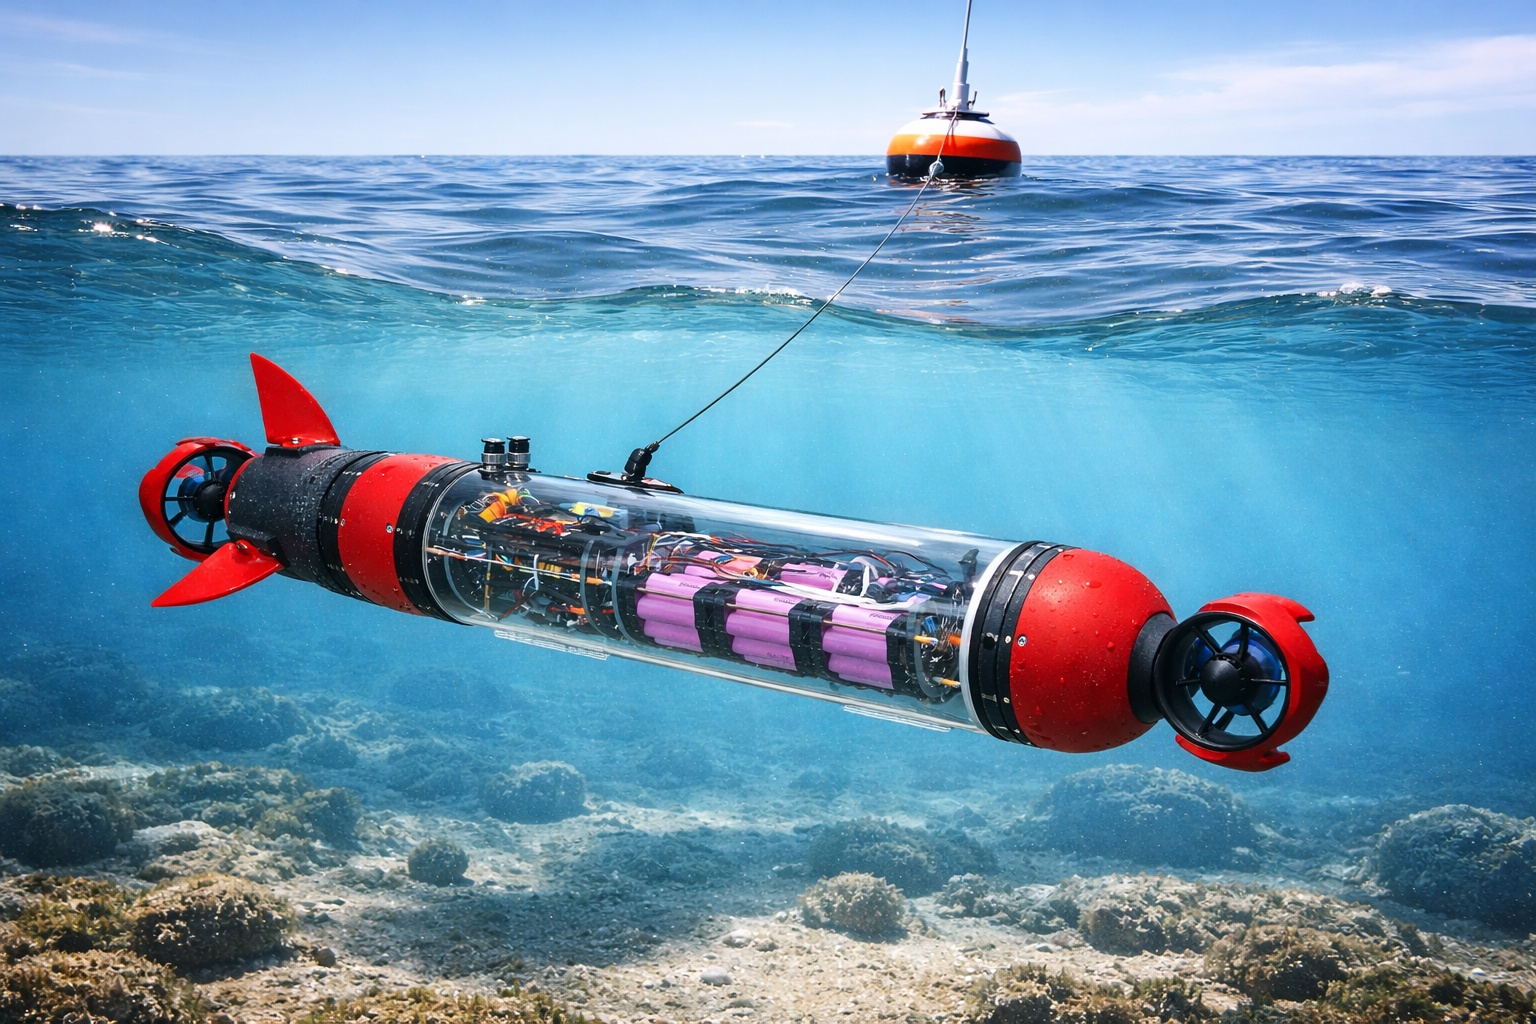
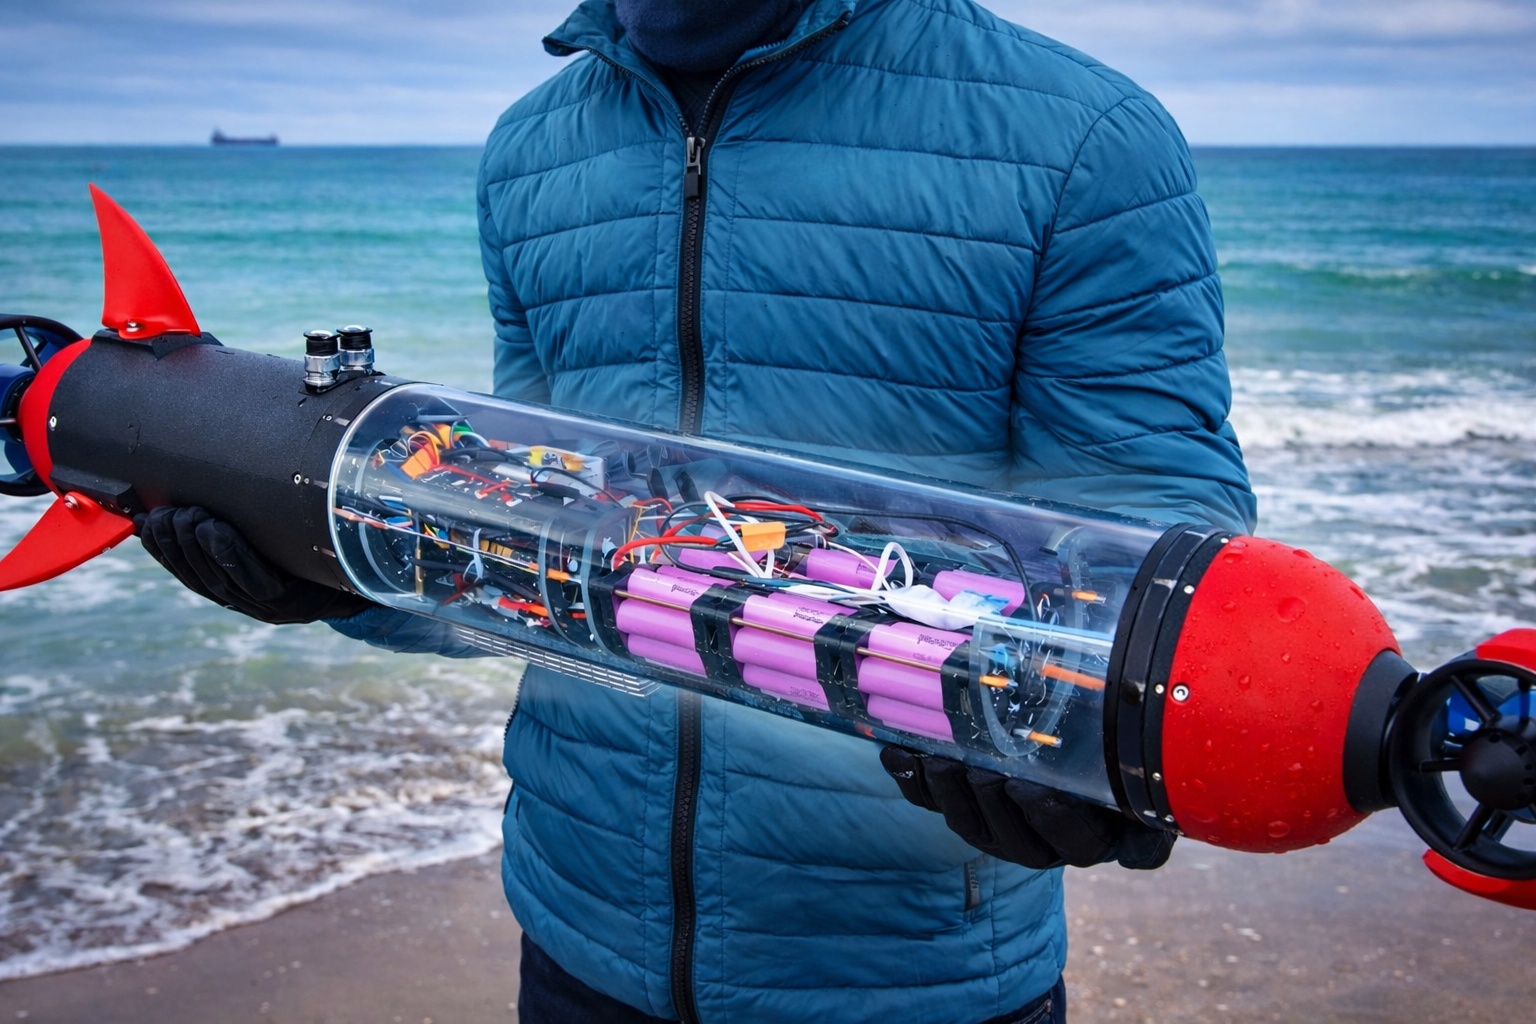
Το υποβρύχιο drone που κατασκεύασε η ομάδα CPSdrone
Η CPSdrone είναι μια ομάδα δημιουργών που ασχολείται με την ανάπτυξη και την κατασκευή υποβρύχιων ρομποτικών συστημάτων. Έχοντας προηγούμενη εμπειρία σε τηλεχειριζόμενα υποβρύχια, αποφάσισε να δοκιμάσει κάτι πιο απαιτητικό: ένα όχημα που θα μπορούσε να ακολουθεί αυτόνομα μια αποστολή.
Η βασική ιδέα ήταν απλή στην περιγραφή, αλλά εξαιρετικά δύσκολη στην υλοποίηση. Το υποβρύχιο θα έπρεπε να γνωρίζει πού βρίσκεται, να διατηρεί την πορεία του και να κινείται για αρκετές ώρες χωρίς συνεχή παρέμβαση από χειριστή.
Το εγχείρημα παρουσιάστηκε σε βίντεο τον Φεβρουάριο του 2025, με την ομάδα να εξηγεί τις τεχνικές επιλογές, τις δοκιμές και τα προβλήματα που συνάντησε. Δεν επρόκειτο για έτοιμο εμπορικό προϊόν, αλλά για μια πειραματική κατασκευή που εξελισσόταν μέσα από διαδοχικές αλλαγές.
Πώς μπορεί να κινείται μόνο του κάτω από το νερό;
Τα συνηθισμένα υποβρύχια drones χρειάζονται έναν χειριστή που κατευθύνει την κίνησή τους. Αντίθετα, ένα αυτόνομο υποβρύχιο όχημα χρησιμοποιεί υπολογιστή, αισθητήρες και λογισμικό για να ακολουθεί μια προκαθορισμένη διαδρομή.
Ο χειριστής ορίζει τα σημεία από τα οποία θέλει να περάσει το όχημα. Το σύστημα προσπαθεί στη συνέχεια να υπολογίζει την κατεύθυνση και να διορθώνει την κίνησή του, αξιοποιώντας τα δεδομένα που λαμβάνει.
Αυτό δεν σημαίνει ότι το υποβρύχιο σκέφτεται όπως ένας άνθρωπος. Εκτελεί συγκεκριμένες εντολές και χρησιμοποιεί αυτοματοποιημένους μηχανισμούς ελέγχου για να ανταποκρίνεται στις συνθήκες.
Το μεγαλύτερο πρόβλημα ήταν ότι το GPS δεν λειτουργεί κάτω από το νερό
Στον αέρα ή στην επιφάνεια της Γης, τα drones μπορούν να χρησιμοποιούν δορυφορικό εντοπισμό για να γνωρίζουν τη θέση τους. Κάτω από το νερό, όμως, τα δορυφορικά σήματα εξασθενούν πολύ γρήγορα και δεν μπορούν να χρησιμοποιηθούν με τον ίδιο τρόπο.
Για να αντιμετωπίσει αυτή τη δυσκολία, η ομάδα χρησιμοποίησε μια πλωτή σημαδούρα που παρέμενε στην επιφάνεια και διέθετε δέκτη GPS. Η σημαδούρα συνδεόταν με το υποβρύχιο μέσω καλωδίου, επιτρέποντας τη μεταφορά πληροφοριών θέσης.
Η λύση ήταν πρακτική επειδή απέφευγε τη χρήση εξαιρετικά ακριβών υποβρύχιων συστημάτων εντοπισμού. Ωστόσο, είχε περιορισμούς. Η θέση της σημαδούρας δεν ταυτίζεται πάντα με την ακριβή θέση του υποβρυχίου, ενώ το καλώδιο προσθέτει αντίσταση και μπορεί να επηρεάζει την κίνηση.
Γιατί ο στόχος των 12 ωρών ήταν τόσο απαιτητικός;
Η ομάδα ήθελε να δημιουργήσει ένα υποβρύχιο που θα μπορούσε να λειτουργεί για πολλές ώρες, με σχεδιαστικό στόχο τις 12 ώρες αυτονομίας. Αυτό θα επέτρεπε θεωρητικά την κάλυψη μεγαλύτερων αποστάσεων και την εκτέλεση αποστολών που δεν είναι πρακτικές για μικρά τηλεχειριζόμενα οχήματα.
Η διάρκεια λειτουργίας εξαρτάται από πολλούς παράγοντες: τη χωρητικότητα της μπαταρίας, την ταχύτητα, την αντίσταση του νερού, την κατανάλωση των ηλεκτρονικών και την ένταση των ρευμάτων.
Για να περιοριστεί η κατανάλωση ενέργειας, η κατασκευή βασίστηκε σε ένα μακρύ, σωληνωτό σώμα από αλουμίνιο. Το σχήμα επιλέχθηκε ώστε να περιορίζει την αντίσταση κατά την κίνηση, ενώ το εσωτερικό του πρόσφερε χώρο για τις μπαταρίες και τα ηλεκτρονικά συστήματα.
Οι 12 ώρες, ωστόσο, αποτελούσαν στόχο σχεδιασμού. Η αρχική παρουσίαση δεν τεκμηρίωνε ότι το υποβρύχιο είχε ήδη ολοκληρώσει μια συνεχή αυτόνομη αποστολή τόσο μεγάλης διάρκειας.
Πώς σχεδιάστηκε το σύστημα κίνησης;
Η πρώτη εκδοχή χρησιμοποιούσε έναν βασικό κινητήρα για την προώθηση και πτερύγια για την αλλαγή κατεύθυνσης. Με αυτόν τον τρόπο η ομάδα προσπάθησε να περιορίσει την πολυπλοκότητα και τον αριθμό των κινητών εξαρτημάτων.
Η επιλογή αυτή είχε λογική από πλευράς εξοικονόμησης ενέργειας. Λιγότερα κινούμενα μέρη μπορούν να σημαίνουν μικρότερη κατανάλωση και λιγότερα πιθανά σημεία μηχανικής βλάβης.
Στην πράξη, όμως, ο έλεγχος του υποβρυχίου αποδείχθηκε δυσκολότερος. Η αποτελεσματικότητα των πτερυγίων εξαρτάται από τη ροή του νερού και την ταχύτητα, ενώ οι αλλαγές κατεύθυνσης πρέπει να γίνονται με αρκετή ακρίβεια ώστε το όχημα να παραμένει στην επιθυμητή πορεία.
Οι δοκιμές αποκάλυψαν προβλήματα που δεν φαίνονταν στον σχεδιασμό
Η πραγματική δοκιμασία ήρθε όταν το υποβρύχιο μπήκε στο νερό. Η ομάδα διαπίστωσε ότι ο έλεγχος της πορείας ήταν πιο σύνθετος από όσο είχε υπολογίσει, ιδιαίτερα όταν το όχημα έπρεπε να κινηθεί σε περιβάλλον με ρεύματα.
Η αλλαγή κατεύθυνσης με πτερύγια δεν απέδιδε πάντα όπως αναμενόταν. Το υποβρύχιο έπρεπε επίσης να αντιμετωπίσει τις δυνάμεις που ασκούσε το νερό, καθώς και την πρόσθετη αντίσταση της συνδεδεμένης σημαδούρας.
Οι δυσκολίες αυτές οδήγησαν σε νέες τροποποιήσεις. Η ομάδα δοκίμασε αλλαγές στο σύστημα διεύθυνσης, αναζητώντας έναν αποτελεσματικότερο τρόπο να ελέγχει την κίνηση.
Η αλλαγή που βελτίωσε τον έλεγχο του υποβρυχίου
Μία από τις σημαντικότερες αλλαγές ήταν η χρήση πρόσθετης προπέλας για τη διεύθυνση του οχήματος. Αντί να βασίζεται αποκλειστικά στα πτερύγια, το υποβρύχιο μπορούσε πλέον να αξιοποιεί ξεχωριστή ώθηση για να πραγματοποιεί διορθώσεις πορείας.
Η νέα διάταξη αύξησε τον έλεγχο, αλλά πρόσθεσε και περισσότερα εξαρτήματα στο σύστημα. Αυτό είναι ένα συνηθισμένο δίλημμα στη ρομποτική: μια λύση μπορεί να βελτιώνει την ακρίβεια, ενώ ταυτόχρονα αυξάνει την πολυπλοκότητα και τις ενεργειακές απαιτήσεις.
Το σημαντικότερο αποτέλεσμα των αλλαγών ήταν ότι η ομάδα μπορούσε να συνεχίσει τις δοκιμές σε μεγαλύτερες διαδρομές και να εντοπίζει νέα προβλήματα που δεν είχαν εμφανιστεί στις πρώτες δοκιμές.
Τι συνέβη στις μεγαλύτερες αυτόνομες διαδρομές;
Σε μεταγενέστερες δοκιμές, το υποβρύχιο χρησιμοποιήθηκε σε κανάλια και λίμνες, με την ομάδα να το παρακολουθεί από κοντά για λόγους ασφάλειας. Οι διαδρομές αποκάλυψαν ότι ακόμη και όταν η μηχανική κατασκευή λειτουργεί, η αυτόνομη πλοήγηση παραμένει ιδιαίτερα απαιτητική.
Σε μία προσπάθεια το όχημα σταμάτησε και αναδύθηκε, οδηγώντας την ομάδα σε διορθώσεις του λογισμικού. Αργότερα, σε ένα στενό κανάλι, παρέκκλινε από την πορεία του και προσέκρουσε σε τοίχωμα, προκαλώντας ζημιά σε προπέλα.
Μετά την επισκευή, παρουσιάστηκαν και προβλήματα που σχετίζονταν με την πυξίδα. Τελικά, σε επόμενη προσπάθεια, το υποβρύχιο κατάφερε να φτάσει στον προορισμό του αυτόνομα.
Το συγκεκριμένο αποτέλεσμα αποτέλεσε σημαντική επιτυχία για την ομάδα, χωρίς όμως να σημαίνει ότι είχαν λυθεί όλα τα ζητήματα αξιοπιστίας ή ότι το όχημα ήταν έτοιμο για ανεπιτήρητες αποστολές μεγάλης διάρκειας.
Γιατί είναι τόσο δύσκολη η αυτόνομη υποβρύχια πλοήγηση;
Σε αντίθεση με ένα drone που πετά στον αέρα, ένα υποβρύχιο όχημα δεν μπορεί να βασίζεται εύκολα σε δορυφορικό εντοπισμό και ασύρματες επικοινωνίες. Πρέπει επίσης να ελέγχει το βάθος του, να αντιμετωπίζει ρεύματα και να αποφεύγει εμπόδια που ενδέχεται να μην είναι ορατά από την επιφάνεια.
Για πιο εξελιγμένες εφαρμογές χρησιμοποιούνται αισθητήρες πίεσης, αδρανειακά συστήματα, ακουστικές μέθοδοι εντοπισμού και ειδικά όργανα που μετρούν την κίνηση του οχήματος σε σχέση με τον βυθό.
Ο συνδυασμός αυτών των τεχνολογιών μπορεί να αυξήσει την ακρίβεια, αλλά συχνά ανεβάζει σημαντικά το κόστος. Γι’ αυτό οι οικονομικότερες κατασκευές αναζητούν δημιουργικούς συμβιβασμούς ανάμεσα στην αυτονομία, την απόδοση και την αξιοπιστία.
Πού μπορούν να χρησιμοποιηθούν τα αυτόνομα υποβρύχια drones;
Τα αυτόνομα υποβρύχια οχήματα δεν αποτελούν μόνο ένα ενδιαφέρον πείραμα για λάτρεις της τεχνολογίας. Ήδη χρησιμοποιούνται επαγγελματικά σε επιστημονικές και τεχνικές αποστολές, με δυνατότητες που εξαρτώνται από τον εξοπλισμό τους.
Μπορούν να συμβάλουν στη χαρτογράφηση του βυθού, στη μελέτη θαλάσσιων οικοσυστημάτων, στη συλλογή δεδομένων για τη θερμοκρασία και την ποιότητα του νερού, καθώς και στην επιθεώρηση υποθαλάσσιων εγκαταστάσεων.
Ορισμένα εξειδικευμένα συστήματα χρησιμοποιούνται και για τον εντοπισμό αντικειμένων ή την εξερεύνηση περιοχών όπου η παρουσία δύτη θα ήταν δύσκολη ή επικίνδυνη.
Η κατασκευή της CPSdrone δεν είχε αποδείξει όλες αυτές τις δυνατότητες. Δείχνει όμως πώς οι ίδιες βασικές αρχές μπορούν να αποτελέσουν αφετηρία για πιο σύνθετες εφαρμογές.
Δείτε πώς κατασκευάστηκε το αυτόνομο υποβρύχιο
Στο βίντεο της CPSdrone παρουσιάζονται τα βασικά στάδια της κατασκευής, ο σχεδιασμός του σώματος, τα ηλεκτρονικά συστήματα και οι πρώτες δοκιμές. Ιδιαίτερο ενδιαφέρον έχουν οι αλλαγές που χρειάστηκε να πραγματοποιηθούν όταν η πραγματική συμπεριφορά του υποβρυχίου διέφερε από τις αρχικές εκτιμήσεις.
Μια κατασκευή που δείχνει πόσο δύσκολη είναι η πραγματική καινοτομία
Το υποβρύχιο drone της CPSdrone ξεχωρίζει επειδή επιχειρεί να συνδυάσει αυτόνομη πλοήγηση, χαμηλότερο κόστος και μεγάλη διάρκεια λειτουργίας σε ένα ιδιαίτερα απαιτητικό περιβάλλον.
Δεν πρόκειται για μια τεχνολογία που ολοκληρώθηκε χωρίς προβλήματα. Αντίθετα, η ιστορία της κατασκευής περιλαμβάνει αστοχίες, αλλαγές σχεδιασμού, διορθώσεις λογισμικού και επαναλαμβανόμενες δοκιμές.
Αυτό ακριβώς είναι και το πιο ενδιαφέρον στοιχείο της. Η ομάδα δεν περιορίστηκε σε ένα υποβρύχιο που μπορούσε απλώς να κινηθεί μέσα στο νερό, αλλά προσπάθησε να δημιουργήσει ένα σύστημα που θα μπορούσε σταδιακά να εκτελεί μόνο του πραγματικές αποστολές.
Ο στόχος των 12 ωρών και η αξιόπιστη αυτόνομη πλοήγηση παραμένουν τεχνικές προκλήσεις που απαιτούν συνεχή βελτίωση. Όμως οι δοκιμές δείχνουν πόσα μπορούν να επιτευχθούν όταν η μηχανική, ο προγραμματισμός και η δημιουργικότητα συνδυάζονται σε ένα προσωπικό τεχνολογικό εγχείρημα.