Φαντάσου ένα μικρό ρομπότ να ανεβαίνει από τον βυθό μιας λίμνης και, σε λιγότερο από ένα δευτερόλεπτο, να βρίσκεται στον αέρα χτυπώντας τα φτερά του. Αυτό κατάφεραν ερευνητές του MIT και της ελβετικής EPFL, δημιουργώντας ένα ρομπότ που κολυμπά και πετά, εμπνευσμένο από τα θαλασσοπούλια που χρησιμοποιούν τα φτερά τους και κάτω από το νερό.
Το πρωτότυπο ζυγίζει λιγότερο από 300 γραμμάρια και δεν χρειάζεται ούτε προπέλες ούτε πόδια για να απογειωθεί από το νερό. Η τεχνολογία του θα μπορούσε μελλοντικά να βοηθήσει επιστήμονες να συλλέγουν δεδομένα από θάλασσες, λίμνες και δυσπρόσιτες περιοχές.
Πώς λειτουργεί το ρομπότ που κολυμπά και πετά
Το δύσκολο δεν είναι να κατασκευάσεις ένα ρομπότ που πετά ή ένα που κινείται κάτω από το νερό. Η πραγματική πρόκληση είναι να δημιουργήσεις μια μικρή μηχανή που μπορεί να κάνει και τα δύο, χρησιμοποιώντας τον ίδιο μηχανισμό κίνησης.
Ο λόγος βρίσκεται στη μεγάλη διαφορά ανάμεσα στα δύο περιβάλλοντα. Το νερό είναι περίπου 1.000 φορές πυκνότερο από τον αέρα. Ένα φτερό που κινείται εύκολα στον αέρα συναντά πολύ μεγαλύτερη αντίσταση όταν βυθίζεται στο νερό.
Οι μηχανικοί του MIT και της EPFL αντιμετώπισαν το πρόβλημα δημιουργώντας ένα ρομπότ με δύο εύκαμπτα φτερά, ένα κεντρικό σώμα και μια κινητή ουρά. Αντί να προσθέσουν ξεχωριστό σύστημα υποβρύχιας προώθησης, χρησιμοποίησαν τα ίδια φτερά τόσο για την πτήση όσο και για την κολύμβηση.
Η σχετική μελέτη, με τίτλο Leaping out of the water: Aerial-aquatic locomotion with flapping wings, δημοσιεύθηκε στο επιστημονικό περιοδικό Science στις 9 Ιουλίου 2026.
Η έμπνευση από τη φρατέρκουλα και τα καταδυόμενα θαλασσοπούλια
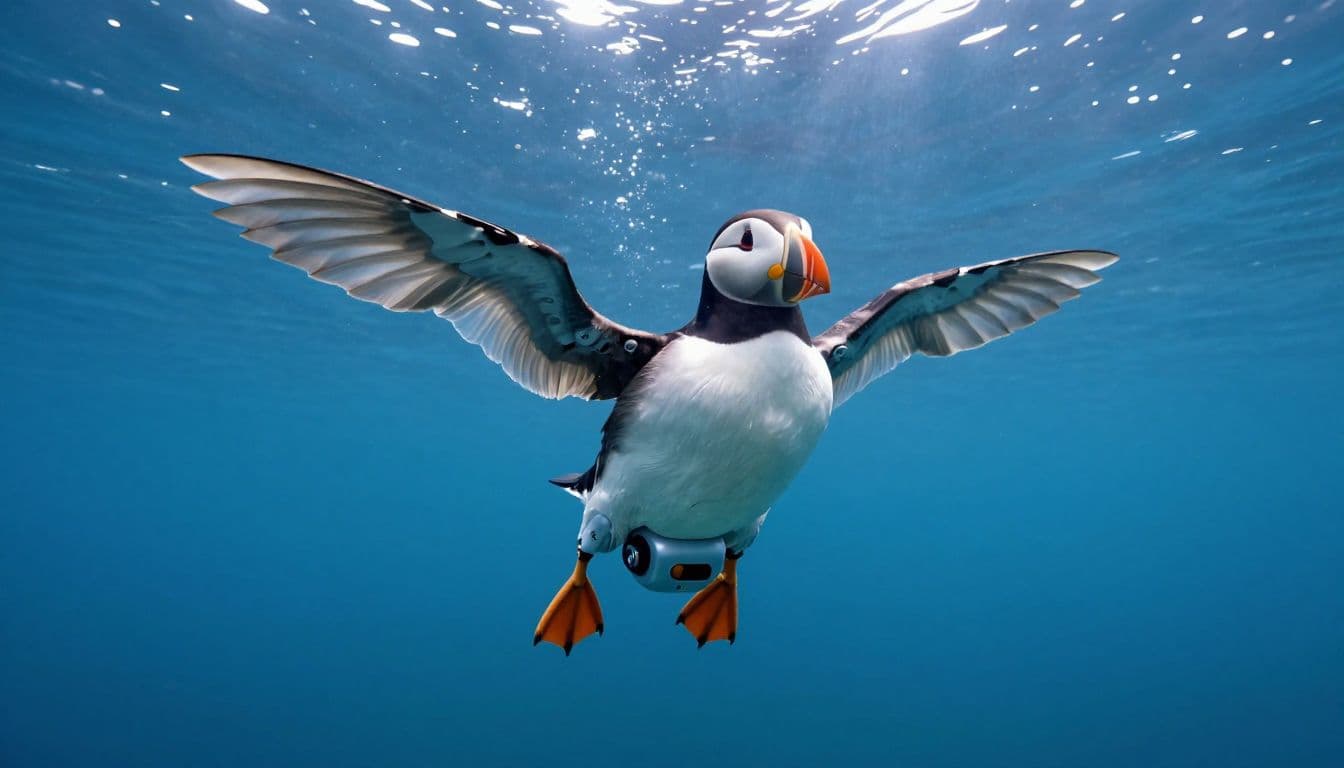
Η φρατέρκουλα του Ατλαντικού, γνωστή και ως «παπαγάλος της θάλασσας», μπορεί να πετά στον αέρα αλλά και να χρησιμοποιεί τα φτερά της για να κινείται κάτω από το νερό αναζητώντας τροφή. Αυτή η διπλή ικανότητα αποτέλεσε βασική πηγή έμπνευσης για τους ερευνητές.
Η ομάδα του μηχανολόγου Raphael Zufferey μελέτησε επιστημονικά δεδομένα για φρατέρκουλες, πετρέλους, αλκυόνες και άλλα καταδυόμενα πουλιά. Στόχος ήταν να κατανοήσει πώς αλλάζει η κίνηση των φτερών τους όταν περνούν από τον αέρα στο νερό.
Στην κατασκευή του ρομπότ, οι επιστήμονες επέλεξαν να μη χρησιμοποιήσουν πόδια ή μηχανισμό αναδίπλωσης φτερών. Τέτοιες προσθήκες θα αύξαναν το βάρος και την πολυπλοκότητα της μηχανής. Αντί γι’ αυτό, βασίστηκαν στην ευκαμψία των φτερών και στην προσαρμογή της συχνότητας με την οποία κινούνται.
Εύκαμπτα φτερά που προσαρμόζονται στο νερό και στον αέρα
Τα φτερά κατασκευάζονται από λεπτές εύκαμπτες μεμβράνες, ενώ ο σχεδιασμός περιλαμβάνει υλικά όπως νάιλον και ενισχύσεις από ανθρακονήματα. Διαθέτουν επίσης υδρόφοβη επεξεργασία που βοηθά στην απομάκρυνση του νερού από την επιφάνειά τους.
Στο εσωτερικό υπάρχει μπαταρία και ηλεκτρικός κινητήρας που κινεί τα φτερά πάνω και κάτω. Μια δεύτερη διάταξη ελέγχει τη γωνία της ουράς, βοηθώντας το ρομπότ να αλλάζει κατεύθυνση και να προσαρμόζει τη στάση του.
Οι ερευνητές δοκίμασαν τρία διαφορετικά ανοίγματα φτερών: 60, 80 και 100 εκατοστά. Τα φτερά με άνοιγμα 80 εκατοστών έδωσαν τον καταλληλότερο συνδυασμό για κολύμβηση, πτήση και μετάβαση από το ένα περιβάλλον στο άλλο.
Κατά την πτήση, τα φτερά πρέπει να παράγουν αρκετή άντωση ώστε να συγκρατούν το ρομπότ στον αέρα. Μέσα στο νερό, όμως, η ευκαμψία τους επιτρέπει να περιορίζεται η έκταση της κίνησής τους, μειώνοντας την αντίσταση.
Το κεντρικό σώμα έχει επίσης μια ασυνήθιστη κατασκευή. Το νερό μπορεί να εισέρχεται στο ανοικτό μέρος του, ενώ τα ευαίσθητα ηλεκτρονικά εξαρτήματα στεγανοποιούνται ξεχωριστά. Έτσι, το ρομπότ μπορεί να πλησιάζει την ουδέτερη πλευστότητα, χωρίς να απαιτείται ένα μεγάλο, βαρύ, απόλυτα κλειστό περίβλημα.
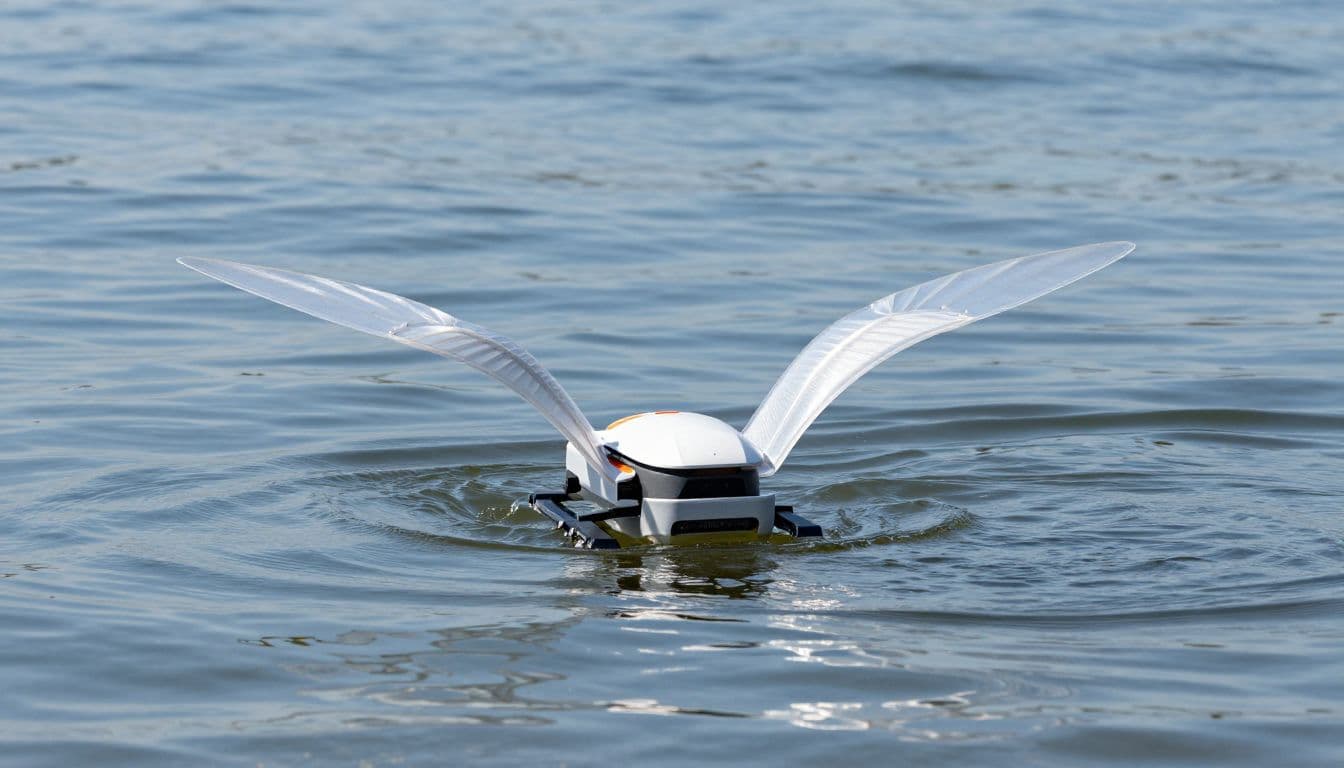
Η δοκιμή στη λίμνη της Γενεύης
Οι επιστήμονες ξεκίνησαν τις δοκιμές σε δεξαμενή νερού και στη συνέχεια μετέφεραν το πρωτότυπο στη λίμνη της Γενεύης, στην Ελβετία. Εκεί απέδειξαν ότι το ρομπότ μπορούσε να κινηθεί υποβρυχίως, να φτάσει στην επιφάνεια και να συνεχίσει την πορεία του πετώντας.
Σε μια από τις επιδείξεις, η μετάβαση από το νερό στον αέρα ολοκληρώθηκε σε λιγότερο από ένα δευτερόλεπτο. Το αποτέλεσμα ήταν ιδιαίτερα εντυπωσιακό, επειδή το ρομπότ δεν χρειαζόταν ξεχωριστό μηχανισμό εκτόξευσης για να απογειωθεί.
Η ομάδα δοκίμασε διαφορετικά μεγέθη φτερών, συχνότητες κίνησης και γωνίες της ουράς. Ο κατάλληλος συνδυασμός επέτρεψε στο πρωτότυπο να βγει από το νερό και να αποκτήσει αρκετή άντωση για να συνεχίσει την πτήση του.
Η γωνία των 70 μοιρών που βοήθησε στην απογείωση
Ένα από τα σημαντικότερα ευρήματα ήταν ότι το ρομπότ μπορούσε να απογειώνεται αποτελεσματικά όταν το σώμα του σχημάτιζε γωνία περίπου 70 μοιρών σε σχέση με την οριζόντια επιφάνεια.
Αυτή η στάση βοηθούσε τις άκρες των φτερών να μη χτυπούν στην επιφάνεια του νερού κατά την έξοδο. Όταν η κλίση γινόταν υπερβολικά μεγάλη, το ρομπότ μπορούσε να χάσει την ισορροπία του και να πέσει ξανά προς τα πίσω.
Σε αρκετά καταδυόμενα πουλιά, η απογείωση από το νερό υποβοηθείται από τα πόδια, τα οποία σπρώχνουν το σώμα στην επιφάνεια. Το συγκεκριμένο ρομπότ απέδειξε ότι μια αντίστοιχη μετάβαση μπορεί να επιτευχθεί χρησιμοποιώντας αποκλειστικά την κίνηση των φτερών και τη σωστή στάση του σώματος.
Πόσο γρήγορα πετά και κολυμπά
Στις δοκιμές, το ρομπότ πέτυχε ταχύτητα σχεδόν 1 μέτρο το δευτερόλεπτο μέσα στο νερό, δηλαδή περίπου 3,6 χιλιόμετρα την ώρα. Στον αέρα έφτασε περίπου τα 6 μέτρα το δευτερόλεπτο, που αντιστοιχούν σε 21,6 χιλιόμετρα την ώρα.
Για την κανονική πτήση και την κολύμβηση, η συχνότητα κίνησης των φτερών μπορούσε να βρίσκεται κοντά στις πέντε κινήσεις το δευτερόλεπτο. Κατά τη δυναμική έξοδο από το νερό, απαιτούνταν μεγαλύτερη ισχύς και μπορούσε να χρησιμοποιηθεί υψηλότερη συχνότητα, κοντά στις δέκα κινήσεις το δευτερόλεπτο.
Οι ερευνητές εκτίμησαν επίσης ότι, με μία φόρτιση, το πρωτότυπο θα μπορούσε θεωρητικά να καλύψει σχεδόν 6,5 χιλιόμετρα πετώντας ή πάνω από 1,6 χιλιόμετρα κολυμπώντας. Οι αποστάσεις αυτές αποτελούν εκτιμήσεις αυτονομίας και όχι απόδειξη ότι έχει ήδη ολοκληρώσει τέτοιες αποστολές σε πραγματικές θαλάσσιες συνθήκες.
Γιατί αυτή η τεχνολογία ενδιαφέρει τους επιστήμονες
Η βασική αξία του ρομπότ δεν βρίσκεται μόνο στην ασυνήθιστη κίνησή του. Ένα μικρό όχημα που μπορεί να πετά μέχρι μια απομακρυσμένη περιοχή, να βουτά στο νερό και να επιστρέφει, θα μπορούσε να διευκολύνει τη συλλογή περιβαλλοντικών δεδομένων.
Ο Raphael Zufferey και οι συνεργάτες του εξετάζουν μελλοντικές εφαρμογές στην ωκεανογραφία και τη θαλάσσια βιολογία. Για παράδειγμα, ένα τέτοιο ρομπότ θα μπορούσε να προσεγγίζει κοραλλιογενείς υφάλους, περιοχές κοντά σε παγόβουνα ή δύσκολα προσβάσιμες ακτές.
Με κατάλληλους αισθητήρες θα μπορούσε να πραγματοποιεί μετρήσεις για την ποιότητα του νερού, την παρουσία επιβλαβών ανθίσεων φυκών και άλλες περιβαλλοντικές μεταβολές. Θα μπορούσε επίσης να συμβάλει στην παρακολούθηση θαλάσσιων οικοσυστημάτων και στη μελέτη της διάβρωσης των ακτών.
Αυτές οι δυνατότητες αποτελούν στόχους για την περαιτέρω ανάπτυξη του συστήματος. Το πρωτότυπο που παρουσιάστηκε στη μελέτη δεν είναι ακόμη μια πλήρως εξοπλισμένη, αυτόνομη πλατφόρμα επιστημονικών αποστολών.
Τα υποβρύχια οχήματα χρησιμοποιούνται ήδη για επιστημονικές εργασίες, όπως δείχνει και το παράδειγμα ενός αυτόνομου υποβρύχιου drone. Το νέο ρομπότ προτείνει μια διαφορετική προσέγγιση: να συνδυάζει την πρόσβαση από τον αέρα με τη δυνατότητα κίνησης μέσα στο νερό.
Τι χρειάζεται πριν χρησιμοποιηθεί στην ανοιχτή θάλασσα
Παρότι οι δοκιμές απέδειξαν ότι η βασική ιδέα λειτουργεί, το ρομπότ παραμένει ερευνητικό πρωτότυπο. Η ανοιχτή θάλασσα δημιουργεί πολύ πιο απαιτητικές συνθήκες από μια ελεγχόμενη δεξαμενή ή μια σχετικά ήρεμη λίμνη.
Οι επιστήμονες σχεδιάζουν να εξετάσουν την απόδοσή του σε ταραγμένα νερά και ισχυρό άνεμο. Παράλληλα, εργάζονται στη βελτίωση των φτερών, ώστε να μπορούν να συμβάλλουν περισσότερο και στις αλλαγές κατεύθυνσης.
Για πραγματικές αποστολές θα χρειαστούν επίσης αξιόπιστη πλοήγηση, μεγαλύτερη αντοχή στις περιβαλλοντικές συνθήκες και κατάλληλοι αισθητήρες. Θα πρέπει να αξιολογηθεί η λειτουργία του σε αλμυρό νερό, καθώς και η δυνατότητα επαναλαμβανόμενων απογειώσεων και προσθαλασσώσεων.
Η πρόκληση δεν είναι απλώς να βγει μία φορά από το νερό. Είναι να μπορεί να πραγματοποιεί ολόκληρες αποστολές με ασφάλεια και επαναληψιμότητα, μεταφέροντας χρήσιμα επιστημονικά δεδομένα.
Μια ιδέα από τη φύση που ανοίγει νέες δυνατότητες
Το εντυπωσιακότερο στοιχείο της κατασκευής είναι ότι η λύση δεν βασίστηκε στην προσθήκη όλο και περισσότερων μηχανισμών. Οι ερευνητές παρατήρησαν τον τρόπο με τον οποίο κινούνται τα καταδυόμενα πουλιά και χρησιμοποίησαν αυτή την αρχή για να σχεδιάσουν ένα ελαφρύ ρομπότ με εύκαμπτα φτερά.
Το αποτέλεσμα είναι μια μικρή μηχανή που μπορεί να κολυμπά, να πετά και να περνά από το ένα περιβάλλον στο άλλο χωρίς πόδια ή ξεχωριστές προπέλες. Πρόκειται για ένα σημαντικό τεχνολογικό βήμα, αλλά όχι ακόμη για έτοιμο εξοπλισμό θαλάσσιων αποστολών.
Αν η τεχνολογία εξελιχθεί όπως ελπίζουν οι δημιουργοί της, μελλοντικά ρομπότ θα μπορούσαν να φτάνουν σε απομονωμένες περιοχές, να πραγματοποιούν μετρήσεις και να επιστρέφουν με πληροφορίες που σήμερα απαιτούν πολύ πιο σύνθετες επιχειρήσεις.
Και όλα ξεκίνησαν από μια απλή ερώτηση: αφού ένα μικρό θαλασσοπούλι μπορεί να χρησιμοποιεί τα ίδια φτερά για να πετά και να κολυμπά, γιατί να μην μπορεί να το κάνει και ένα ρομπότ;